K2 · 从运动偏差定位动力学项
模型可能在一个姿态有效,机器人移动后却失败。先停在这个失配上:观察残差,预测运动的哪个变化会让它变大或变小。本课提供一种实用方法,把这个模式连接到候选动力学项,同时承认一条曲线不能唯一识别一个原因。
方程是提出问题的地图,不是保证每个质量、质心或惯量都能通过一次实验恢复。
本页中,Student 指正在拟合的模型,Oracle 指生成参考运动的系统。诊断信号可以被 Oracle 或讲解使用,但被排除在 Student 的拟合目标之外。
同一个拟合不会在所有地方都有效
想象一个支撑着的机械臂模型在某个角度附近预测很好,但经过另一个角度时就出现偏差。先预测:偏差会随位置、速度、加速度还是接触改变?一个直觉反应是调整惯量直到新曲线重合,但这样会在弄清楚变化之前就消耗证据。
先预测缺少重力项时会出现什么模式,再预测惯量低估时会出现什么模式。两者都可能造成位置误差,但它们对姿态和加速度的响应应当不同。
画出系统边界和各项
对机器人机构,先画出边界,再选择参数。一个有用的动力学边界是
$$ M(q)\ddot q + C(q,\dot q)\dot q + g(q) + \tau_f = \tau + J_c^T\lambda. $$
其中 $M$ 描述惯量,$C\dot q$ 汇总速度相关耦合,$g$ 是重力,$\tau_f$ 表示摩擦或其他耗散,$J_c^T\lambda$ 是接触产生的广义力。只有当执行器边界让实际力矩可观测或已知时,实际施加力矩 $\tau$ 才位于输入侧。
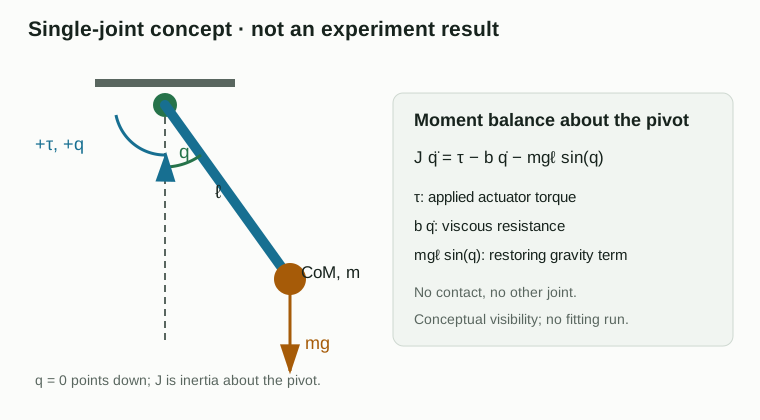
在单关节示意中,若高度为 $h=\ell(1-\cos q)$,则势能为 $U=mgh$,因此 $\partial U/\partial q=mg\ell\sin q$。加入黏性耗散 $\tau_f=b\dot q$ 后,平衡式为
$$J\ddot q=\tau-b\dot q-mg\ell\sin q.$$
单位可以快速检查推导:$J$ 的单位是 kg·m²,$\ddot q$ 是 rad/s²,两边每一项都应是 N·m(弧度无量纲)。沿同一条声明的运动,定义力矩残差 $\varepsilon=\tau_{\mathrm{model}}-\tau_{\mathrm{reference}}$。这是力矩平衡诊断,与 L0 的轨迹残差不同。这里的分解只是示意,不声称存在观测或拟合结果。
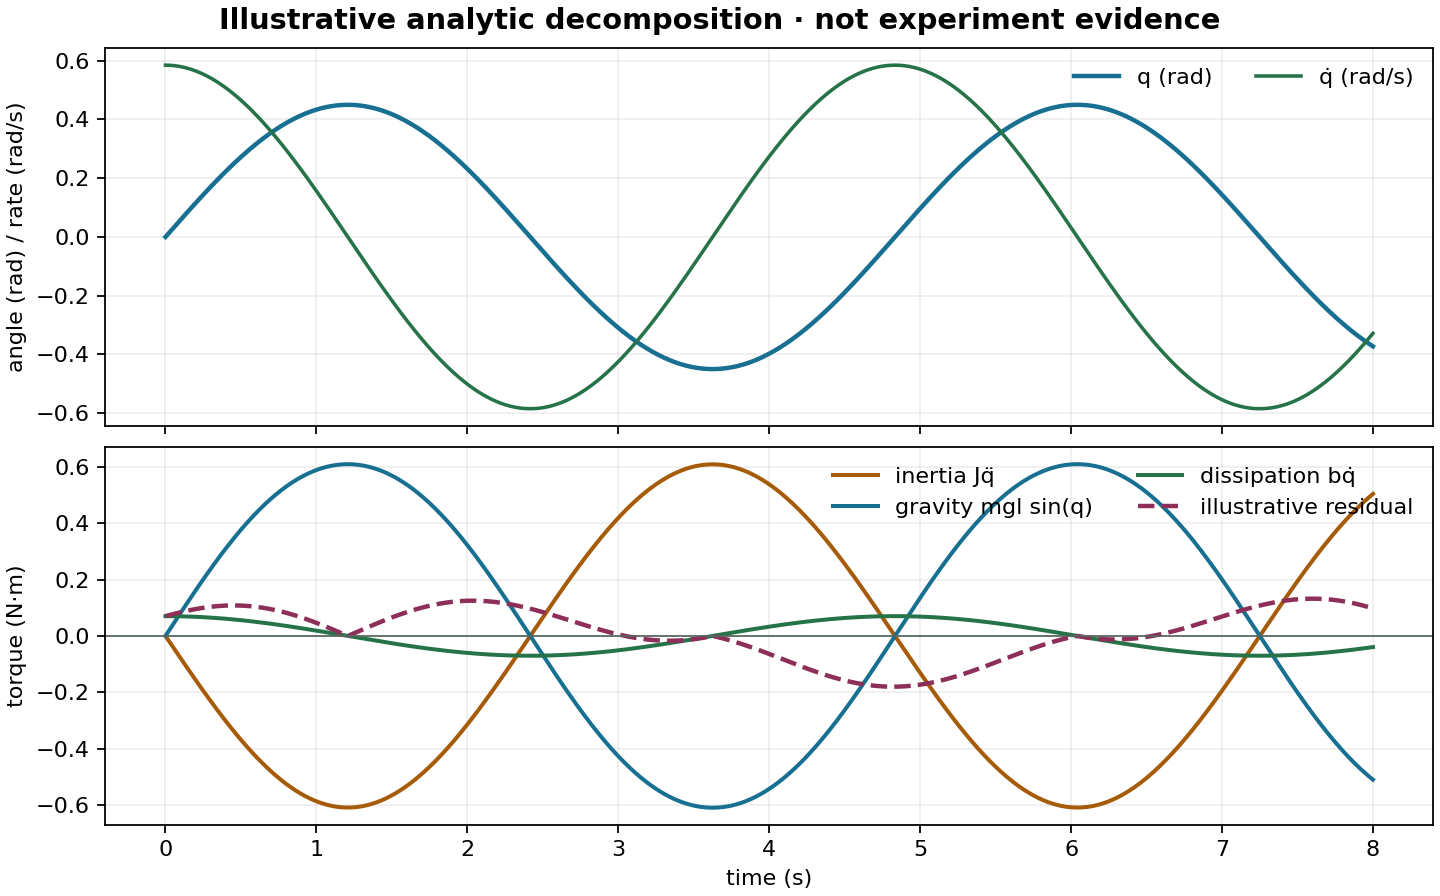
下面的图使用 $q(t)=0.45\sin(1.3t)$ rad、$J=0.8$ kg·m²、$b=0.12$ N·m·s/rad 和 $mg\ell=1.4$ N·m,导数直接解析求得。虚线残差是为读图练习指定的占位曲线 $0.18\sin(0.9t+0.4)|\dot q|/0.585$ N·m,没有归因于某种物理机制。使用 python docs/lessons/k2/assets/generate_concept_figures.py 可以重建示意图。它是概念示例,不是实验运行记录。
| 候选项 | 主要线索 | 有用的变化 |
|---|---|---|
| 惯量 | 加速度与频率 | 固定姿态,改变加速度 |
| 重力 | 姿态与方向 | 在不同角度重复运动 |
| 耦合 | 另一关节的运动 | 激励一个关节并观察另一个 |
| 摩擦 | 速度与方向,尤其是换向 | 多种速度和方向重复 |
| 接触 | 接触事件与负载 | 比较自由空间与受控接触 |
线索可以缩小假设范围,但不会自动选出唯一原因。
用受控变化区分各项
固定机构、控制器和观测处理,每次只改变一个条件:
- 固定姿态附近,改变加速度以显现惯量;
- 在另一个方向或姿态重复,显现重力;
- 保持或移动另一关节时激励一个关节,显现耦合;
- 只有自由空间证据合格后,才比较自由空间与接触运动。
完整的刚体方程不意味着应该一次拟合所有项。固定机构、控制器、观测处理和拟合预算,每次只改变一个已声明的条件。Student 只能包含数据能够支持的参数。如果多个项总是一起变化,就报告参数组合,或设计新的实验。
阅读各项分解与残差
有用的概念图或诊断图会把候选力矩项和残差画在同一时间轴上。如果这些项来自 Oracle,它们就是诊断信息;只有课程明确声明时,Student 才能看到它们。按以下顺序阅读:
- 该项在出现残差的条件下是否足够大?
- 改变相关条件后,残差是否按预期方向变化?
- 同一个调整是否破坏了原本通过的条件?
- 该项对拟合器可见,还是只属于 Oracle 诊断信号?
各项分解解释的是仿真真值。除非课程明确声明可见,否则它们不是 Student 可以使用的观测。L2 中,隐藏的真实连杆参数和内部力仍然只用于评估或诊断。
想一想
先读页面上的图:在 $t=1.2$ s 附近,角度到达转折点。哪个力矩项接近零?为什么另外两项仍可以很大?虚线是否证明遗漏了耦合项?
再考虑这样一个两关节情景:第 2 关节残差在第 1 关节加速时变大;第 1 关节慢速运动时,残差很小。你先测试哪个候选原因?用什么后续运动区分耦合与执行器延迟?
把上面的概念图作为检查:彩色曲线展示了不同项可能具有不同相位,但力矩单位相同,但它们本身不能识别隐藏原因。回答练习时,要指出改变了哪个信号、哪个项因此变得合理,以及哪一个受控对比会让候选解释给出不同预测。
查看参考思路
在转折点速度为零,因此黏性阻力 $b\dot q$ 接近零。加速度与非零角度使惯量项和重力项仍然明显。虚线是人为指定的解析曲线,不能证明遗漏任何物理效应。
对于两关节情景,先测试耦合或加速度相关假设,因为残差跟随另一个关节的加速度。保持指令时序相近,但改变第 1 关节的加速度曲线,比较同步的相位或频率视图。如果改变加速度后残差仍严格跟随相对指令的时序,延迟仍然合理;如果它在时序变化后仍跟随耦合运动,则耦合更有支持。
如果还不能判断,先把残差与关节 1 的加速度对齐,再只改变它的加速度曲线并重复比较。当你能说清楚哪一个观察会让延迟和耦合给出不同预测时再继续;一次运动中残差更小还不够。
这个方程不能告诉我们什么
方程用于组织假设,不能保证实际可辨识性。接触、执行器、几何和观测误差可能互相补偿。某个姿态的拟合变好,可能得到的是等效模型,而不是恢复了真实物理参数。
K3 会把边界缩小到从控制指令到关节力矩的链路。L2 稍后会在固定基座腿中使用姿态和耦合变化。继续阅读 K3 · 从控制指令追踪到关节力矩。