课程交付状态
本页是 19 个 K/L 课程编号的交付台账,把阅读或概念页、可使用的数值证据和教学素材分开。页面已发布不自动代表实验可运行或已有视频讲课。共享规则见课程交付政策。
证据与素材矩阵
“已有”表示链接素材已检查且可以回答该问题;“计划中”表示问题有价值但运行或渲染尚未完成;“无需视频”表示静态推导或紧凑图表更清楚,并在行中说明理由。
| 编号 | 页面类别 | 可使用证据 | 视频状态与对应问题 |
|---|---|---|---|
| K0 | 概念 + 引用实验 | L0 失配报告与失配回放 | 已有 · 1 段: l0-mismatch.mp4,回答“坏模型看起来怎样?” |
| K1 | 阅读 | 页面中的信号与参数解释 | 无需视频: 边界表和练习用静态文字更短更清楚 |
| K2 | 概念 | 标注摆图与解析分解图,明确为示意 | 无需视频: 静态推导和图足以回答单位/力矩平衡练习;不暗示实验证据 |
| K3 | 概念 + 引用 L1 | L1 摩擦报告与 L1 边界证据 | 已有 · 复用 3 段: l1-boundary.mp4、l1-phase.mp4、l1-friction.mp4,分别讲命令延迟和阻力 |
| K4 | 概念 + L0-E 证据 | L0-E 报告及敏感度/覆盖图 | 已有 · 复用 1 段: l0-excitation.mp4,讲激励对比 |
| K5 | 概念 + L0 证据 | L0 报告、拟合路径和多起点指标 | 已有 · 复用 1 段: l0-fit-walk.mp4,讲优化路径 |
| K6 | 概念 + 留出证据 | L0 报告与拟合/留出划分 | 已有 · 复用 1 段: l0-heldout.mp4,讲留出运动预测 |
| K7 | 概念 + 引用摩擦证据 | L1 摩擦报告及等效参数局限 | 无需视频: 报告图与对比表已承载补偿问题,无需另做视频 |
| K8 | 概念 | 页面中的控制/迁移协议和解答 | 无需视频: 有界协议是静态设计决定;下游整机证据随 L4 计划 |
| L0 | 可运行 | L0 固定报告、指标和本地运行器 | 已有 · 5 段: 失配、拟合收敛、拟合路径、多起点、留出 |
| L0-E | 可运行 | L0-E 冻结报告及敏感度/覆盖/损失/多起点/留出产物 | 已有 · 1 段: l0-excitation.mp4,讲弱激励与对比 |
| L1 | 可运行 | L1 报告及摩擦报告 | 已有 · 4 段: 边界、相位、留出、摩擦 |
| L1-O | 设计草稿 | 页面中的观测噪声契约;没有已检查运行 | 计划中: 观测噪声有明确残差问题,尚无视频或报告 |
| L1-S | 设计草稿 | 页面中的饱和契约;没有已检查运行 | 计划中: 本地运行完成后再制作饱和视频 |
| L2 | 设计草稿 | 耦合腿部契约;仿真器/报告待补 | 计划中: 先有真实腿部运行,才能制作耦合与补偿视频 |
| L3 | 设计草稿 | 接触契约;仿真器/报告待补 | 计划中: 需要真实接触运行 |
| L4 | 设计草稿 | 整机/控制对比契约;报告待补 | 计划中: 部件/整机路径和控制对比需要实证 |
| L5 | 设计草稿 | 参数共享契约;报告待补 | 计划中: 独立和共享参数的比较需要实际规模实验后再制作视频 |
| L6 | 设计草稿 | 结构失配/跨引擎契约;报告待补 | 计划中: 两种失配都要有真实后端运行后才能确定素材 |
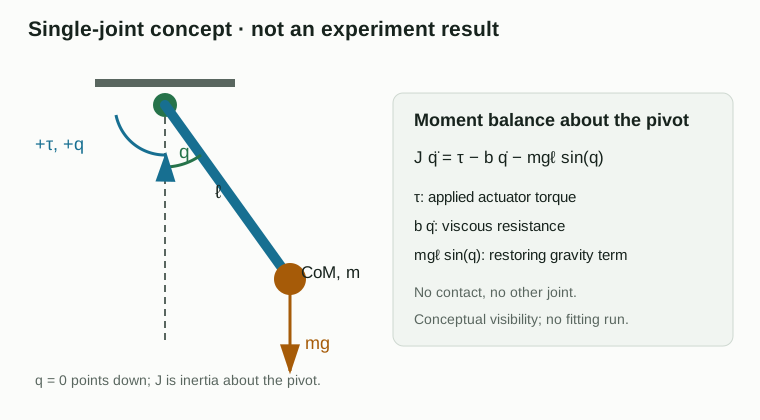
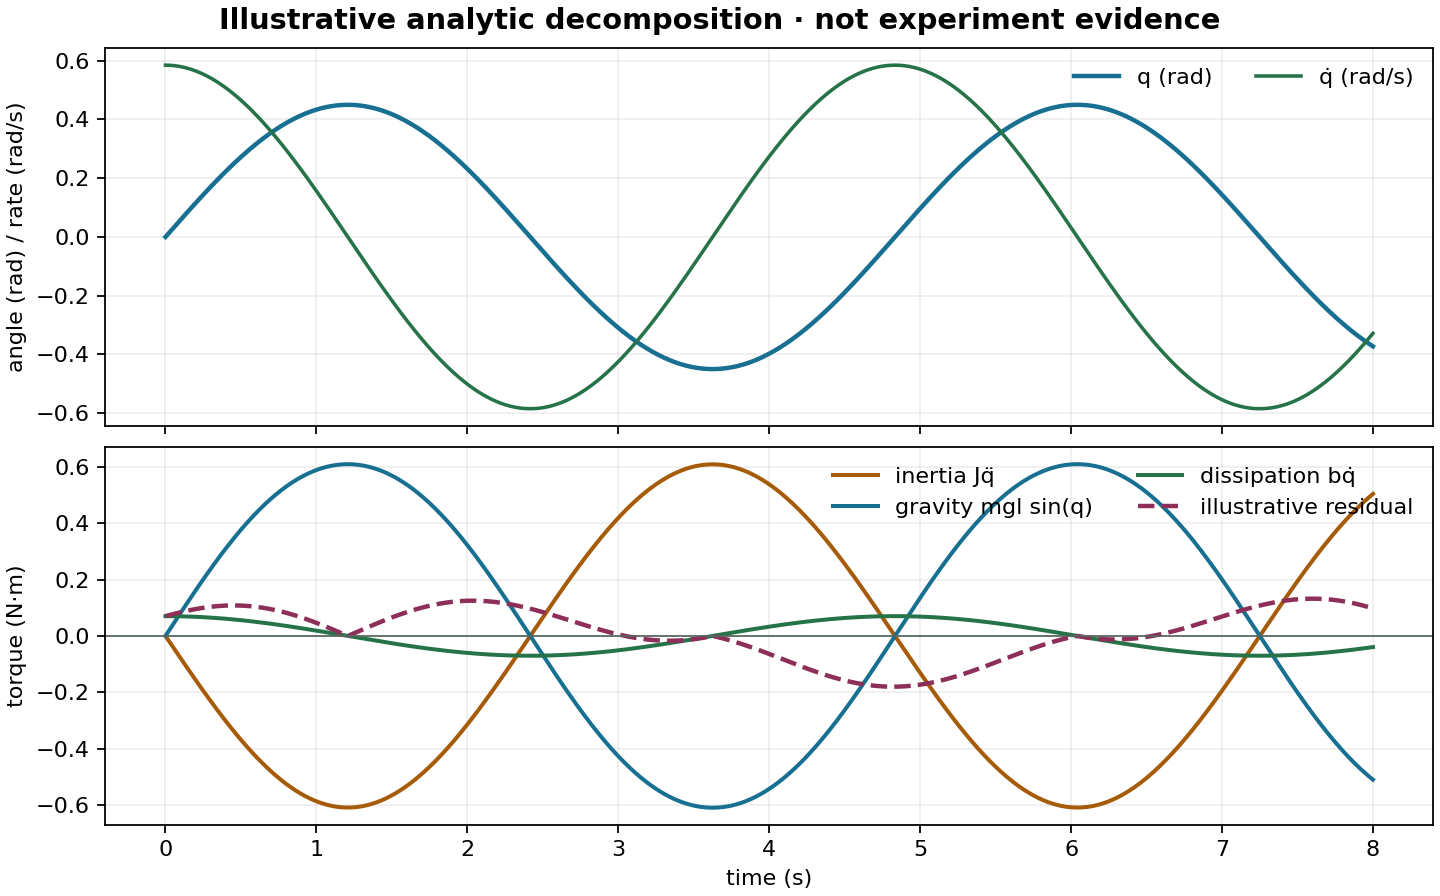
当前独立视频共有 10 段,均为短小、无配音的教学辅助;字幕和文字解释承载语言叙事。复用素材只有在本课页面写明问题和边界时才计入。L1-O、L1-S、L2–L6 仍是设计草稿;L0/L1 及整门课的独立学员验收仍待完成。
当前可交付路径
K0、K1、L0 和 L1 已可阅读。L0、L1 有可复现的本地 CPU 运行器和已检查报告;L1 含隔离摩擦扩展。L0-E 现在有可运行的 CPU 证据包。K2 是带推导和解析教学图的概念课,明确与实验证据分开。K3–K8 引用回答各自问题的证据,或说明无需视频的理由。其余 L 页面仍是等待数值路径的契约。
网站提供成对的中英文页面。Marimo 应用仍是本地适配器;浏览器/WASM 表面是可选项,不能从页面发布状态推断。独立学员验收仍需要真实读者指出初始失配、解释留出性能、改变一个设置并说明假设。